
在现代工业生产与仓储物流场景中,精密仪器的搬运对设备提出了极高要求。这类物件往往价值高、结构精密,对振动、倾斜、加速度变化极为敏感,任何微小的冲击都可能导致内部元件位移或校准偏差,从而影响产品性能甚至造成不可逆损伤。传统的搬运方式依赖人力或非专用机械,难以全程保持平稳,且效率较低。随着自动化技术发展,电动叉车与自动导引车(AGV)的配合作业逐渐成为解决这一痛点的有效路径。
一、精密仪器搬运的核心挑战
精密仪器搬运需要同时满足“稳”与“准”两个维度。稳,指搬运过程中货叉的起升、下降及行驶必须消除冲击与抖动;准,指叉车能够以毫米级精度将货物放置在AGV的指定承载面或对接工位上。普通内燃叉车或低精度电动叉车难以胜任,因其液压系统响应滞后、门架晃动较大,且缺乏微动调节能力。此外,精密仪器通常要求全程记录环境数据(如振动峰值、倾斜角度),以便追溯运输过程是否符合规范。
二、电动叉车在精密搬运中的技术优势
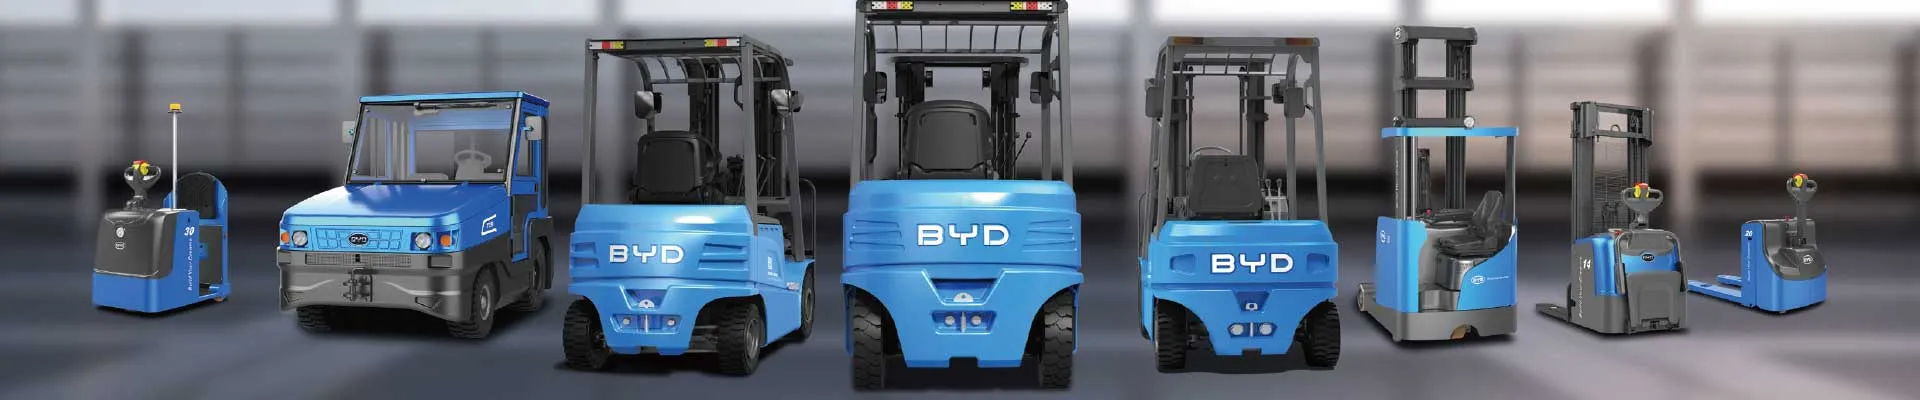
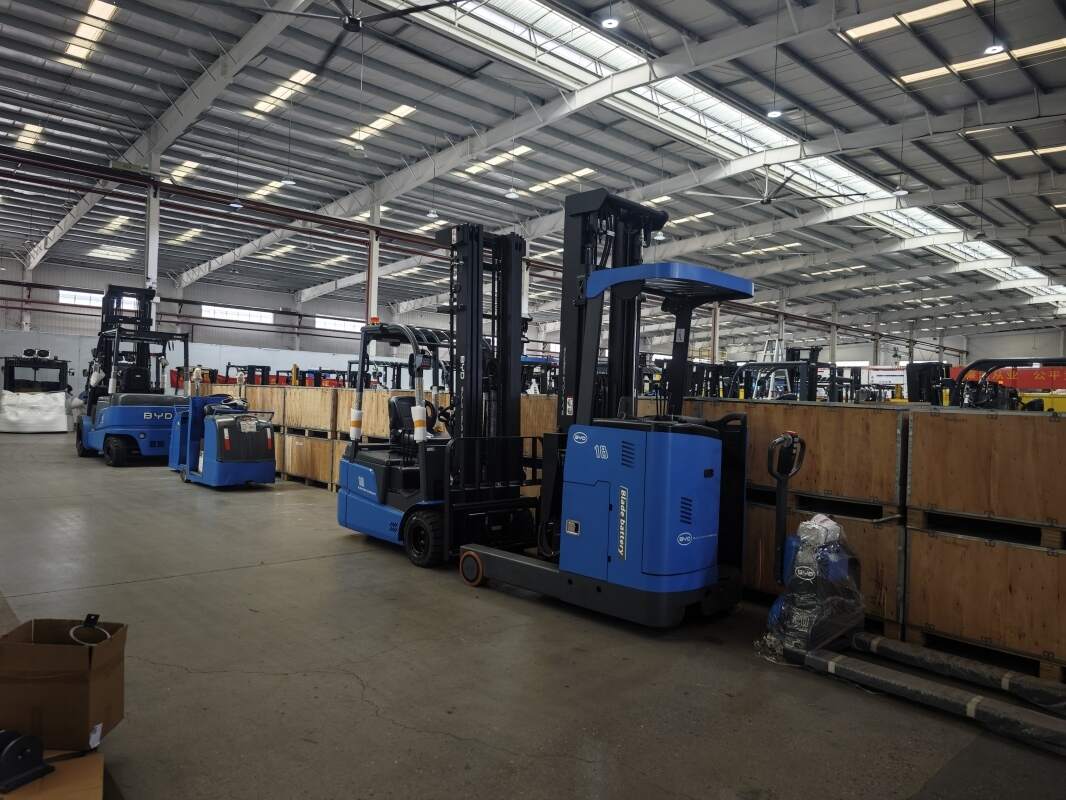
针对上述挑战,适用于精密仪器的电动叉车在几个关键环节进行了专门设计。首先,采用高响应伺服电机驱动的液压系统,可实现货叉升降速度的线性控制,避免急停急起带来的冲击。其次,门架结构经过强化与减震处理,配合导向滚轮和缓冲装置,在行驶转向时能有效抑制横向摆动。更为重要的是,此类电动叉车通常配备微动操作模式,操作员可通过手柄以毫米级步进调整货叉高度,直接与AGV的对接高度匹配。部分高端车型还集成传感器,实时监测货叉倾斜角度并自动矫正,确保货物始终保持水平。
三、电动叉车与AGV的协同作业模式
在典型作业场景中,AGV负责地面水平运输,电动叉车则承担货架上取放货物及与AGV对接的垂直搬运任务。两者协同需解决两个关键对接点:一是电动叉车从货架取下精密仪器后,准确放置到AGV的载货平台上;二是AGV运输至目标工位后,电动叉车将其卸下并放置到指定位置。实现这一过程,通常采用以下方式:电动叉车与AGV通过无线通信模块交换位置和高度数据,叉车驾驶员根据AGV反馈的对接高度进行微调;更先进的方案则引入视觉引导或激光测距,使叉车自动识别AGV上的定位靶标,半自动或全自动完成对接。这种“人工操作叉车+自动引导车”的混合模式,既保留了人工对复杂情况的判断力,又发挥了AGV高效路径规划的优势。
四、实际应用中的注意事项
在实际部署中,需注意三点。第一,电动叉车的货叉结构应设计为可调节式,以适应不同尺寸的精密仪器托盘,且货叉表面应覆盖防滑减震垫。第二,AGV的载货平台需具备主动减震功能或柔性支撑结构,降低运输途中路面振动传递。第三,双方通信协议需统一,建议采用工业以太网或无线局域网,并设立冗余通信链路,防止信号中断导致对接失败。此外,操作人员应接受专项培训,掌握精密仪器搬运的微操技巧,并定期校准叉车传感器和AGV定位系统。
五、湖北地区的专业服务支持
对于湖北地区的企业而言,引入精密仪器电动叉车与AGV协同作业方案,离不开可靠的设备供应与售后服务。湖北尖树新能源长期专注电动叉车领域,为本地客户提供针对精密搬运场景的车型选型、系统集成以及日常维保服务。我们的技术团队可协助企业评估现有仓储布局,制定电动叉车与AGV的协作流程,并确保设备在精密仪器作业中保持高稳定性和低故障率。通过持续的技术支持和及时响应的售后服务,帮助客户降本增效,实现仓库管理的智能化升级。如需了解更多电动叉车解决方案,欢迎联系湖北尖树新能源。


